Time-of-Flight-Kamera: wie aus Lichtlaufzeit Frachtmaße werden
Funktionsprinzip, Grenzen und der Weg zur Punktwolke
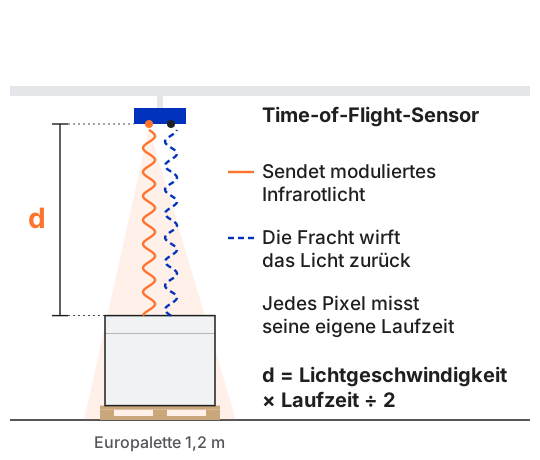
Demo anfragenEine Time-of-Flight-Kamera (ToF-Kamera) misst für jedes Pixel, wie lange Licht bis zum Objekt und zurück braucht. Daraus entsteht ein Tiefenbild der ganzen Szene, und aus dem Tiefenbild rekonstruiert die Software die Fracht als Punktwolke: Länge, Breite, Höhe und Volumen.
Alle Systeme von MetriXFreight messen mit Time-of-Flight. Diese Seite erklärt das Prinzip, die typischen Störungen und wie wir damit umgehen.
Was in einer Time-of-Flight-Kamera steckt
Im Kern besteht eine Time-of-Flight-Kamera aus drei Teilen: einer Infrarot-Beleuchtung, einem Objektiv und einem Bildsensor, dessen Pixel nicht nur Helligkeit, sondern auch die Laufzeit des Lichts auswerten.
Bei der Bauart, die MetriXFreight nutzt, sitzt diese Auswertung direkt im Pixel. Jedes Pixel liefert seinen eigenen Abstand, die Kamera bleibt kompakt, und die Daten lassen sich schnell verarbeiten.
Zwei Arten, die Laufzeit zu messen
Direktes Time-of-Flight sendet kurze Lichtpulse und stoppt die Zeit, bis sie zurückkommen. So arbeiten LiDAR-Sensoren. Weil Licht in einer Nanosekunde nur rund dreißig Zentimeter weit kommt, braucht das extrem schnelle Elektronik.
Indirektes Time-of-Flight moduliert das Licht, es wird also sehr schnell heller und dunkler. Die Kamera vergleicht die ausgesendete mit der zurückkommenden Welle. Je weiter das Objekt entfernt ist, desto stärker ist die zurückkommende Welle verschoben. Aus dieser Phasenverschiebung berechnet die Kamera den Abstand. MetriXFreight arbeitet mit indirektem Time-of-Flight.
Probier es aus
Der Eindeutigkeitsbereich
Eine Welle wiederholt sich. Liegt ein Objekt so weit weg, dass die Verschiebung eine volle Welle überschreitet, beginnt die Phase von vorn, und die Kamera liest einen zu kleinen Abstand. Wie weit eine Kamera eindeutig misst, hängt deshalb von der Modulationsfrequenz ab: Je höher die Frequenz, desto feiner die Messung, desto kürzer aber der eindeutige Bereich.
Die Lösung: mehrere Modulationsfrequenzen kombinieren. Jede hat ihren eigenen Eindeutigkeitsbereich, der wahre Abstand ist der, bei dem alle übereinstimmen. So verbindet die Kamera feine Auflösung mit ausreichender Reichweite.
Was eine Time-of-Flight-Kamera stören kann
Jedes Messverfahren hat Grenzen. Bei Time-of-Flight sind es diese:
- Mehrwegreflexionen. Licht, das über eine Wand oder ein Nachbarobjekt zurückkommt, legt einen längeren Weg zurück und verfälscht den Abstand. Ein freies Messfeld und eine passende Montage halten diesen Effekt klein.
- Fliegende Pixel an Kanten. Ein Pixel an einer Kante sieht Vorder- und Hintergrund zugleich und liefert einen Mischwert. Die Software erkennt und filtert solche Punkte.
- Bewegung. Die Kamera nimmt mehrere Phasenbilder nacheinander auf. Bewegt sich die Fracht dabei, entstehen Fehler an den Kanten. MetriXFreight misst die Fracht deshalb im kurzen Halt.
- Mehrere Kameras. Beleuchten mehrere Time-of-Flight-Kameras dieselbe Szene, stören sie sich. Unsere Systeme betreiben ihre Sensoren so, dass sie sich nicht gegenseitig stören.
- Dunkle und spiegelnde Flächen. Wenig oder abgelenktes Licht kommt zurück. Das gilt für alle optischen Verfahren. Bei MetriXFreight misst das L33x auch schwarze Folie; beim L23x und L63x sind Einschränkungen bei schwarzer Folie und transparenten oder stark reflektierenden Oberflächen möglich, beim L13x bei transparenten oder stark reflektierenden Oberflächen. Das S140 misst alle Artikel außer gänzlich nicht oder stark reflektierenden.
- Fremdlicht und Temperatur. Starkes Fremdlicht verschlechtert das Signal, und die Messwerte hängen von der Temperatur ab. Unsere Systeme sind für Hallen ohne direktes Sonnenlicht auf der Messfläche ausgelegt.
Wie aus der Punktwolke Länge, Breite und Höhe werden
Ein System mit mehreren Time-of-Flight-Kameras sieht die Fracht aus verschiedenen Richtungen. Die Software führt die Tiefenbilder zu einer gemeinsamen Punktwolke zusammen, trennt die Fracht von Boden und Ladungsträger und berechnet daraus Länge, Breite, Höhe und Volumen.
Wie genau das gelingt und welche Varianten eichfähig messen, steht auf der Seite zur eichfähigen Volumenmessung.
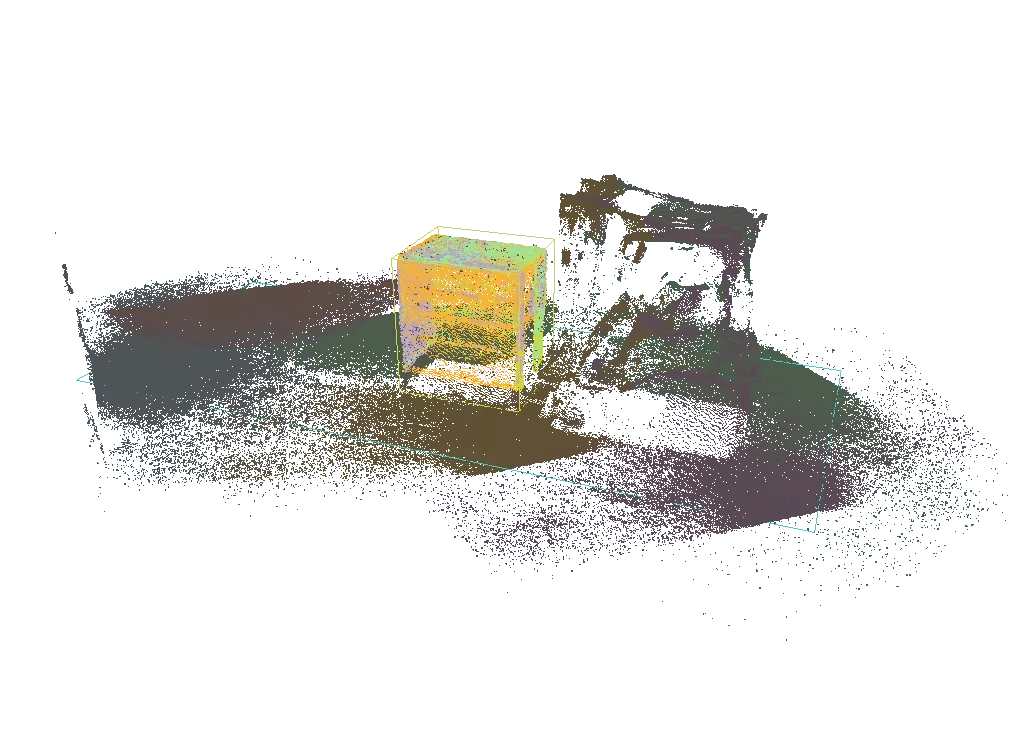
Time-of-Flight im Vergleich
Neben Time-of-Flight gibt es Structured Light, Stereo und Laser-Linienscanner. Wie sie arbeiten und warum metrilus für Fracht auf Time-of-Flight setzt, zeigt der Vergleich der 3D-Messverfahren.
Häufige Fragen zur Time-of-Flight-Kamera
Wie funktioniert eine Time-of-Flight-Kamera?
Sie beleuchtet die Szene mit moduliertem Infrarotlicht und misst für jedes Pixel, wie stark die zurückkommende Lichtwelle gegenüber der ausgesendeten verschoben ist. Aus dieser Phasenverschiebung berechnet sie den Abstand.
Was ist der Unterschied zwischen direktem und indirektem Time-of-Flight?
Direktes Time-of-Flight stoppt die Laufzeit kurzer Lichtpulse, wie bei LiDAR. Indirektes Time-of-Flight moduliert das Licht und misst die Phasenverschiebung zwischen ausgesendeter und zurückkommender Welle. MetriXFreight nutzt indirektes Time-of-Flight.
Warum arbeitet eine Time-of-Flight-Kamera mit Infrarotlicht?
Infrarotlicht ist für das menschliche Auge unsichtbar. So kann die Kamera die Szene beleuchten, ohne dass jemand in der Halle davon etwas sieht.
Wie genau misst eine Time-of-Flight-Kamera?
Das hängt vom System ab: von der Zahl der Kameras, der Montagehöhe und der Software, die die Punktwolke auswertet. Die Genauigkeit unserer Systeme steht in den Datenblättern; welche Varianten eichfähig messen, steht auf der Seite zur eichfähigen Volumenmessung.